
dashcamigo
dashcamigo es una herramienta open-source para visualizar y editar grabaciones de cámaras de coche en el navegador. Soporta múltiples formatos GPS, sincroniza varias cámaras y permite exportar clips con superposiciones de mapa o velocidad sin subir datos a un servidor.
Ficha actualizada 24 sept 2026, 21:14 · upstream 24 sept 2026, 21:06 · release v2026.09.20
Qué es dashcamigo
Descripción editorial construida a partir del repositorio, su documentación y sus señales de mantenimiento.
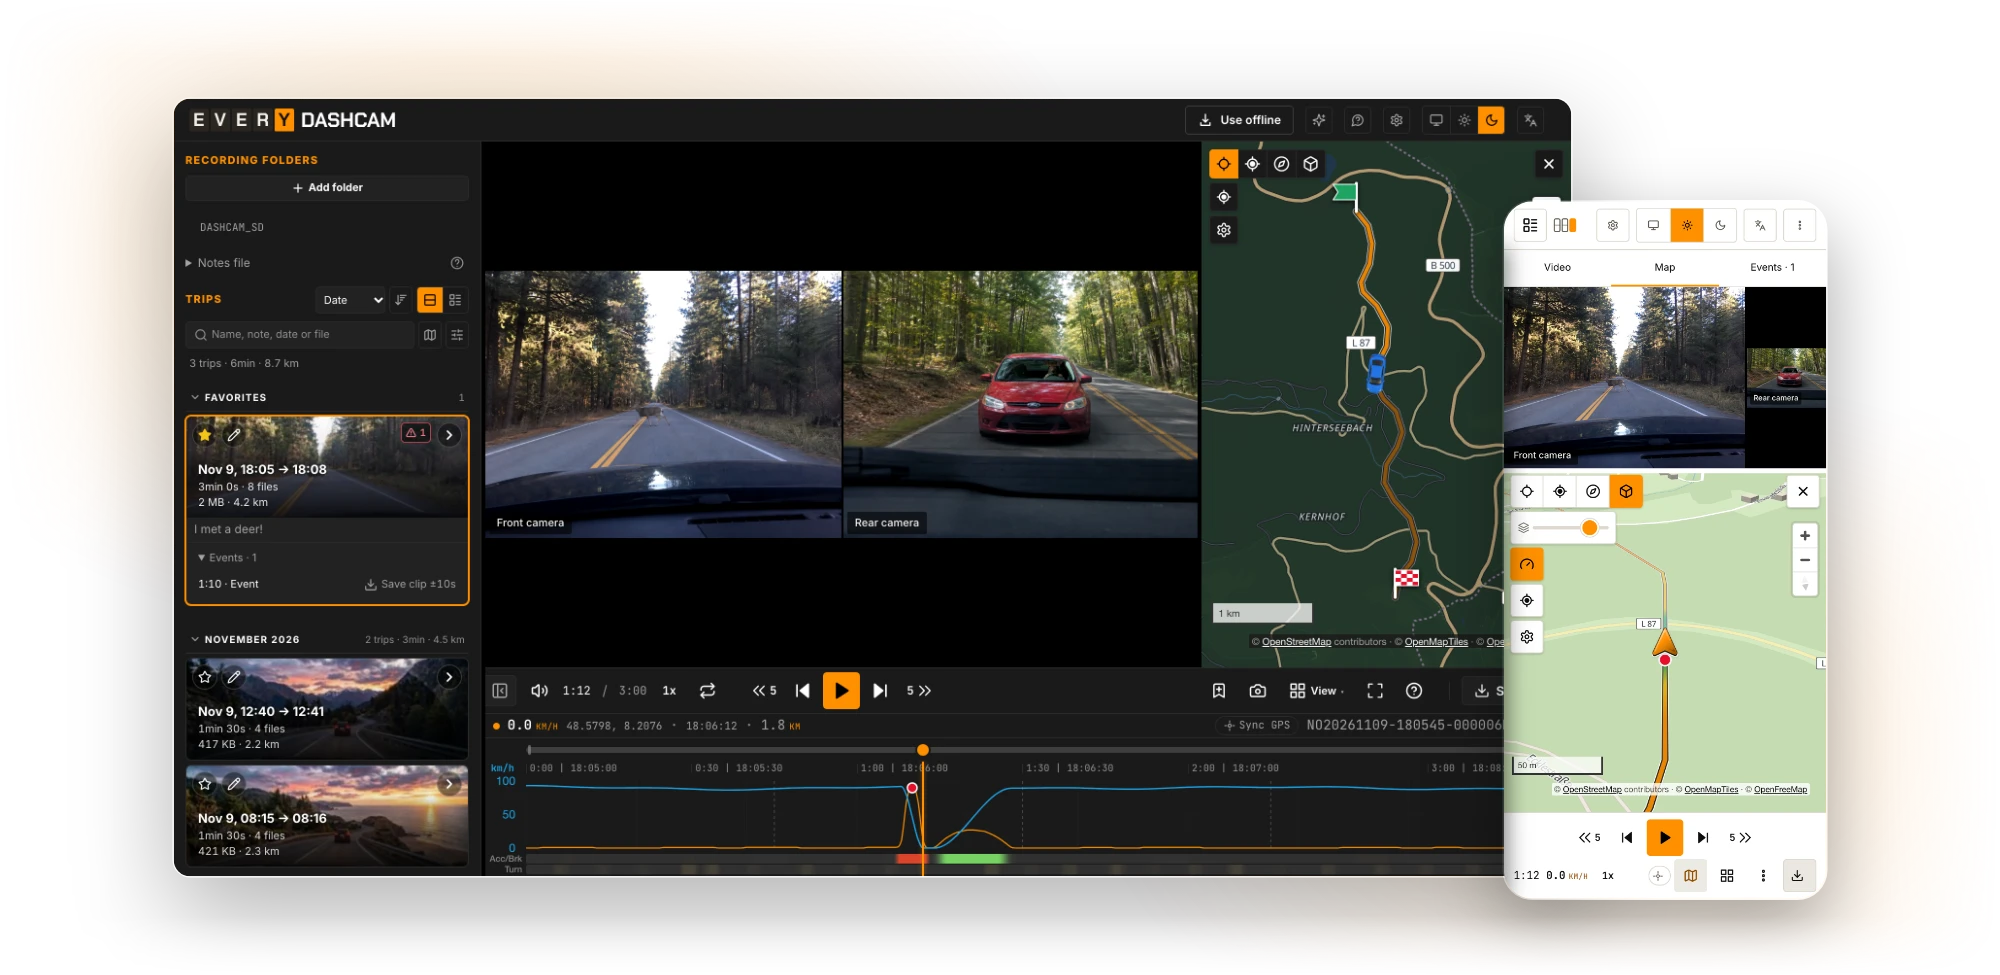
dashcamigo transforma las grabaciones de tarjetas SD en viajes navegables directamente en el navegador. Sincroniza múltiples cámaras, muestra la ruta coloreada por velocidad y gráficos de G-force para identificar eventos como frenazos bruscos. Permite recortar clips manteniendo calidad original o exportar con superposiciones integradas.
Todo el procesamiento ocurre localmente sin backend, garantizando que las grabaciones nunca abandonen el dispositivo. Incluye capacidades de desenfoque automático de matrículas y rostros ejecutándose en el cliente mediante ONNX Runtime.
El software es autoalojable mediante Node.js o Docker, compatible con Next.js y Python. La versión alojada ofrece análisis anónimo opcional, mientras que la instalación privada elimina reportes de fallos y métricas de uso.
- Visualización continua de rutas en navegador sin subir archivos
- Edición de clips para compartir manteniendo calidad original
- Análisis de eventos críticos mediante datos de G-force
- Exportación con superposiciones de mapa y velocidad integradas
- Desenfoque local de matrículas y rostros sin enviar video a la nube
- Procesamiento 100% en el lado del cliente (sin backend)
- Soporte verificado para múltiples formatos GPS de cámaras populares
- Exportación con superposiciones de mapa, velocidad y G-force
- Licencia AGPL-3.0 permitiendo uso y modificación libre
- Uso de ONNX Runtime para detección local de placas y rostros
- Independencia de red tras la primera visita (modo offline)
- Requiere navegador moderno para funciones avanzadas como mapas
- Soporte limitado a formatos GPS verificados, no todos los modelos
- Dependencia de librerías externas (Mediabunny, MapLibre)
- No incluye backend propio, requiere instalación previa para uso offline
- Exportación avanzada puede necesitar características específicas del navegador
Capturas del proyecto
Imágenes reales detectadas en la documentación del repositorio.
Perfil de infraestructura
Estimación inicial derivada del repositorio y de los servicios detectados.
Despliegue detectado
Qué señales reales de instalación hemos encontrado.
Despliegue recomendado en Node.js o Docker según guía oficial. Requiere HTTPS para producción y verificación de integridad de releases. Compatible con OpenFreeMap para tiles vectoriales sin clave. La versión autoalojada no incluye analítica ni reportes de fallos por defecto. Asegurar 2 núcleos CPU, 2GB RAM y 10GB disco mínimo.
Stack y dependencias
Componentes inferidos a partir de manifests, configuración y documentación.
Puede sustituir a
Relaciones detectadas por el análisis del repositorio y su categoría.
Experiencia real de la comunidad
Ayuda a contrastar la estimación automática con instalaciones reales.
Todavía no hay datos comunitarios para este proyecto.